
岗位 01
无人机驾驶员
飞前检查、起降航线、地面站操作、异常处置和飞行记录。训练任务放行、操作记录与异常处置能力。
飞前检查、起降航线、地面站操作、异常处置和飞行记录。训练任务放行、操作记录与异常处置能力。
结构线束、动力电池、校准测试和故障诊断。开展机体结构与动力系统的装配、调试和检修实训。
机群任务、轨迹、通信定位、编号匹配、上传校验和现场复盘。面向低空经济新业态的集群方向,把单机操作扩展到成建制机群的组织与调度。
教材、教学 PPT、教案、实操 SOP 与技术资料按课程对应,支持备课、授课和实训。
《集群无人机原理装调检修与编队飞行》414页。从多旋翼原理、飞控参数、动力系统装调,到集群通信、编号身份、舞步编排与飞行安全。
38学时图文版教学 PPT。与教材章节一一对应,含实物图与原理图,用于投屏授课;具体课时可按院校安排调整。
16次课配套教案。每次课的教学目标、重难点、时间分配、板书与课堂活动设计。
集群实操实训课程包 + 实操飞行手册。分组实训任务书、操作步骤、安全须知与故障排查流程。
五类考核证据。综合评估理论考试、实操考核、项目任务、安全考核与复盘答辩;高风险安全违规直接终止考核。
80架表演全流程教学模拟案例。从需求到演出复盘的完整推演,用作课程结课项目,不作为真实客户案例。
配套自研系统技术资料。平台教学技术手册包。
实训室建设与设备耗材清单。面积、区域规划、供电、场地、设备型号与数量、年度耗材预算,可直接进采购流程。
按专业方向、人数、课时、师资、场地与预算确定教学内容边界,形成课程标准与授课进度表,作为专业申报与人才培养方案论证的依据。
集群无人机与备件、地面站和任务软件按课程任务配置到位,完成安装、编号与版本确认,实训室建设与耗材清单同步进采购流程。
教师培训与示范课先行,教材、教学PPT、教案与实操SOP交到教研室,教师具备独立排课与授课能力。
学生分组完成首轮标准任务,覆盖飞行驾驶员、装调检修工与机群规划员三个方向的实操内容,全程按安全须知与故障排查流程执行。
用教师授课能力、学生作品、飞行日志、实训报告和安全流程证明交付效果,完成阶段验收。
在课程数据基础上延伸竞赛、毕业设计、科研实验和联合课题,课程随平台版本与案例库同步更新。
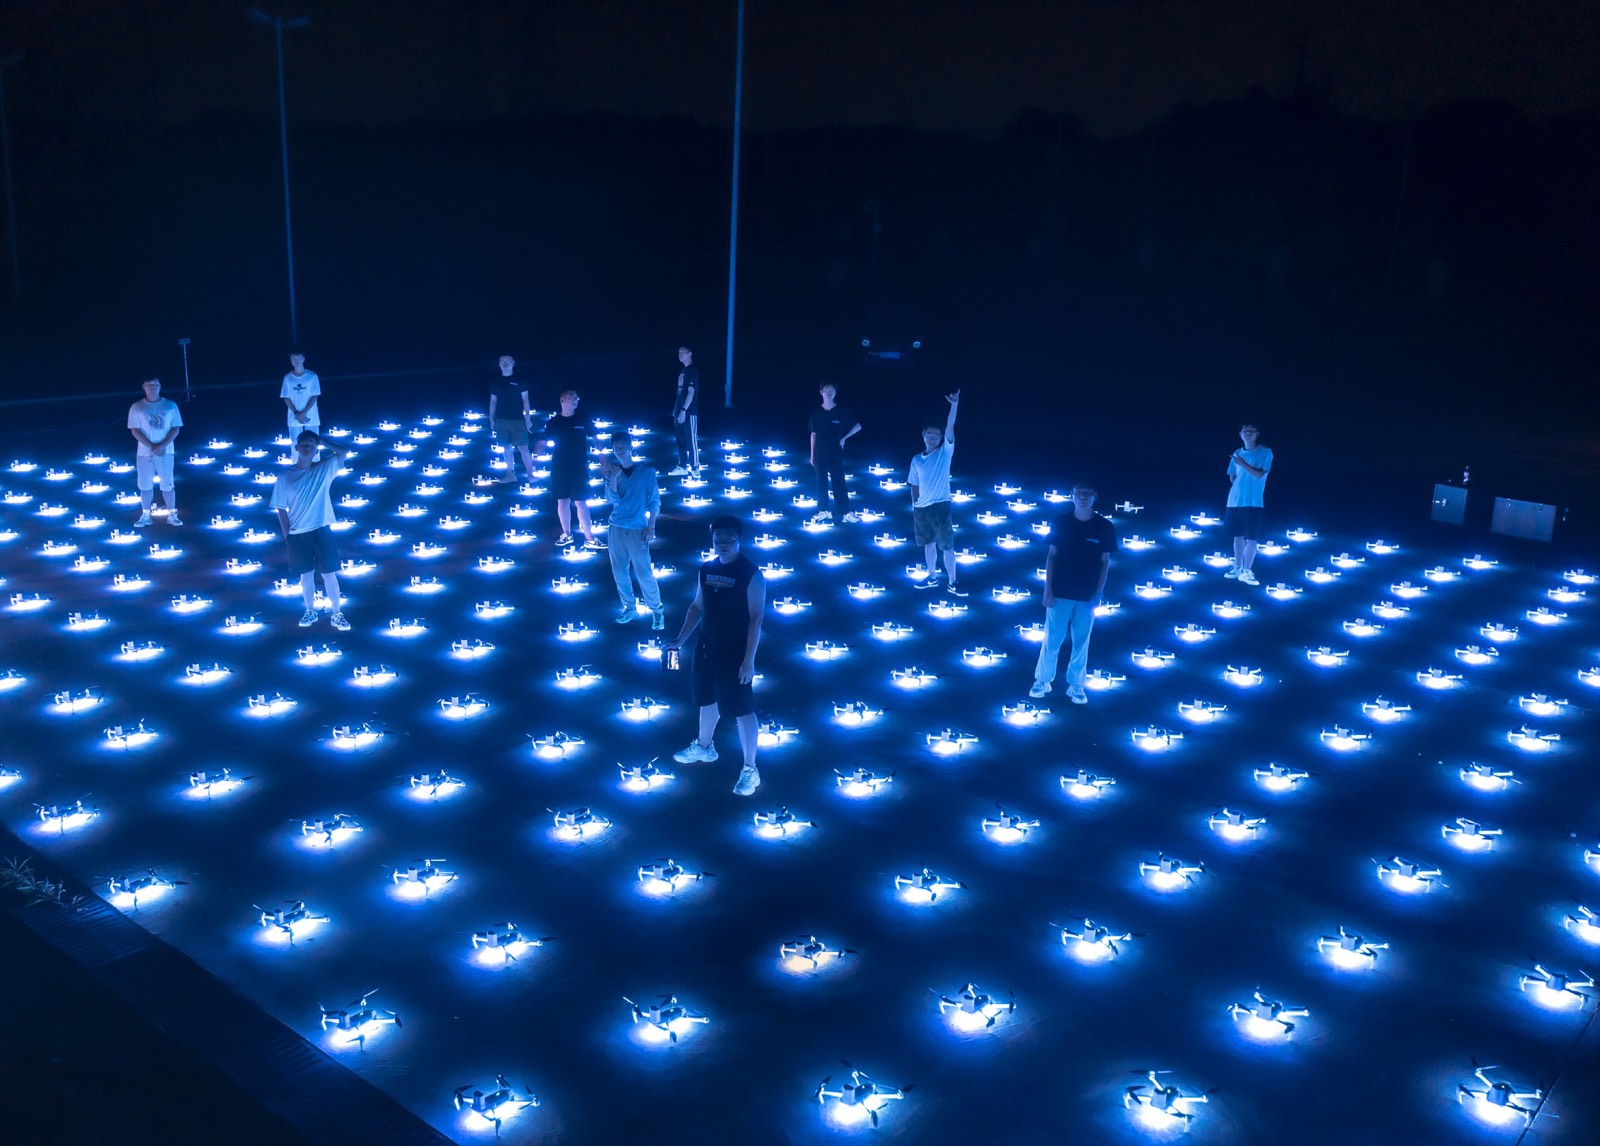
根据课程、班级人数和场地配置设备与软件,以教师授课能力和学生成果验收,支持后续实训与科研扩展。
| 规模 | 12–24架 |
| 场地 | 普通实训室;户外编队另需适用场地 |
| 适用 | 原理教学、装调实训、小规模户外编队 |
| 配套 | 仿真沙箱+少量实机 |
| 规模 | 30–80架 |
| 场地 | 户外场地 |
| 适用 | 覆盖全部实操课时,可支撑校内集群成果展演、科创实训 |
| 配套 | 完整课程包+教材系统+耗材清单 |
| 规模 | 100架以上 |
| 场地 | 户外场地 |
| 适用 | 满足全流程集群教学,支撑科创竞赛、大型校内成果展示与科研验证 |
| 配套 | 含运维培训,配套集群编队高阶实训与成果考核认证 |
| 课程材料 | 教材、教学PPT、教案、实操实训、题库与样卷 |
| 建设文件 | 实训室建设与设备耗材清单、课程标准与授课进度表 |
| 授权 | 教学包与VPAC配套软硬件组合交付;课程资料、软件使用范围与服务内容按院校方案确认 |
| 需求入口 | 从专业、人数、课时、师资、场地和预算识别学校真实问题 |
| 标准方案 | 用设备、软件、课程、培训和验收模块形成可比选的采购清单 |
| 落地交付 | 完成安装、编号、版本、培训、示范课和首轮学生任务 |
| 成果验收 | 用教师授课能力、学生作品、日志、报告和安全流程证明交付效果 |
| 持续服务 | 通过备件、运维、升级、教师研修和案例更新保障第二年继续开课 |
| 合作升级 | 在课程数据基础上延伸竞赛、毕业设计、科研实验和联合课题 |
课程资料封装为独立加密教材包。文件拷贝后无法使用其他软件打开、读取内容;阅读过程不生成明文文件,关闭导出与打印权限,保障教学资料安全。
阅读器启动需经授权后台鉴权,无网环境可凭离线授权凭证访问;授权绑定单位与设备,一次授权后长期使用,更换设备需重新完成授权。
授权后可长期使用、不设期限;服务期内持续更新升级,服务终止后可正常使用但不再升级,阅读界面内置溯源水印。
无需安装部署,登录即可直接使用地面站全流程操作:布场、编号、载入舞步、起飞检查、编队规划与返航。
用于教学演示与课程验证:支撑课堂演示、学生课前预习、课程流程验证,保障课程提前启动。
桌面沙箱为网页版高阶环境:内置完整SDK、故障注入、自动评分导出,单环境可模拟数百架仿真机。与真机共用同一套接口,代码无需修改即可迁移至真机。
分工定位:网页版用于理解流程、完成课程预习;桌面沙箱用于学生代码开发、仿真实验、成果考核。
from skymagician import Fleet, Dance, faults

fleet = Fleet.connect("sandbox://sim?units=120")
fleet.assign_numbers(source="stakes_120.csv")
fleet.upload(Dance.load("lab"), verify=True)

# 注入三类地面故障,观察起飞前准备如何拦截
faults.inject(fleet, faults.LowBattery(units=[7, 41], level=18))
faults.inject(fleet, faults.LinkLoss(units=[23, 88]))
faults.inject(fleet, faults.MissingDanceChunk(unit=102))

report = fleet.preflight()
assert not report.ok
for u in report.blocked:
    print(u.number, u.reason)      # 学生需解释每一条拦截原因
编队调度、返航规划、任务分配、补位策略均可替换为自研算法实现。支持先在仿真沙箱完成验证,验证通过后可申请真机运行权限。遥测数据支持订阅,并可导出为科研数据集。
起飞授权校验、飞行硬保护、地理围栏与失联处置由平台底层执行。策略输出经安全校验后下发,自研策略不能绕过。
围绕多智能体调度、集群通信、编队规划方向开展联合课题攻关,协同产出可公开发表的科研成果,共建联合实验室。合作按课题制一事一议。
高校设备采购周期长,教学进度无需等待。依托仿真沙箱,单台笔记本即可完整开展集群教学全流程,硬件设备可后续增补。
教学包配套教材、教学 PPT、教案、实训任务与考核资源,联合 VPAC 软硬件一体化平台,构成完整教学解决方案。课程资料、软件授权及师资培训的交付范围,可根据院校实际需求定制确认。
院校可先行了解课程与教学套装,结合专业方向、班级规模、课时规划、现有师资、场地条件与经费预算,制定分阶段建设方案与验收标准。